空間智能,高德的新戰場
在AI推動的技術變革下,今年進入了一個「高潮」,Claude Fable、GPT-6 Astra等前沿模型進一步拓展AI在軟件開發、執行複雜任務中的能力,讓AI Agent正以前所未有的速度進入生產力環節。
與此同時,具身智能的發展將AI競爭延伸至物理世界,以高德ABot-Earth為代表的世界模型,正將現實環境轉化為可探索、可交互的三維數字空間,為AI理解世界、規劃行動提供基礎。
在理解語言、生成內容的基礎上,如何讓AI進一步理解環境、規劃行動,正成為英偉達、Google、OpenAI等科技巨頭共同探索的前沿方向,AI競爭的「下半場」的關鍵,也開始集中於真實世界的數據積累、具身智能模型、工程應用以及各種應用場景的挖掘上。
AI「下半場」
人們對 AI 的要求,正從給出答案延伸到完成真實場景中的任務。
安排一次旅行,需要把目的地、營業時間和交通條件結合起來;讓機器人送來一瓶水,需要識別物體、規劃移動路線,並在人經過時及時調整動作。自然語言讓表達需求變得簡單,執行過程卻涉及更多因素。
這些條件因素隨時變化,導航中的道路可能臨時施工,機器人準備抓取的物品也可能被意外挪動,系統既要理解當前狀態,也要判斷下一步行動可能帶來的結果,並在獲得新信息後修正計劃。因此,對物理世界的理解必須包含位置、時間和變化。
如果說以ChatGPT為代表的生成式AI快速普及,開啟了AI的「上半場」,那麼「下半場」將進一步拓展到真實世界:衡量標準也不再只是生成內容,還要看任務能否完成、系統能否應對環境變化。
圍繞如何讓AI理解真實世界,科技企業正從不同方向展開探索。9 月 1 日,「AI教母」李飛飛聯合創辦的初創公司 World Labs 發佈世界模型 Atlas,將文本、圖像、影片和三維信息納入統一的空間上下文,用於場景生成、重建和仿真。Atlas的一大用途,就是根據現實空間的影像構建模擬環境,為具身機器人的導航訓練和測試提供條件。
英偉達將物理AI視為AI的下一個前沿,並通過Cosmos世界基礎模型平台,搭建了一套面向物理AI開發的模型與工具體系,覆蓋數據處理、模型訓練和評估,服務於機器人、自動駕駛等應用。對此,英偉達CEO黃仁勳將Cosmos定位為能夠理解真實世界、進行推理並規劃行動的世界基礎模型,認為這些能力的突破正在催生新的應用。
這些公司各自路線的側重點不同,但都在嘗試回答同一個問題:對環境的理解,能否幫助用戶或具身智能作出更可靠的選擇?世界模型可以構建或推演環境,智能體負責安排任務,具身機器人則把任務轉化為物理動作,無論採用哪種技術方案,最終都要在真實世界的場景中完成檢驗。
「從理解語言,到理解世界」
從地圖導航起家的高德,正成為AI下半場賽道上的重要玩家,依託持續積累的真實世界數據和對時空關係的理解,它給出的答案是空間智能。
所謂空間智能,就是在三維空間和時間中感知、推理並作出決策的能力,其中既需要判斷「我在哪裡」,也要理解「這裏正在發生什麼」,並預測「接下來可能發生什麼」,將交通動態、地理環境、具體場景和用戶意圖結合起來,為真實世界環境的出行和行動提供依據。
「大模型理解語言,高德空間智能理解世界。」高德CEO郭寧說,他認為,世界不只存在於語言里,更存在於二維的網絡拓撲、三維的空間結構、真實世界的流動,以及時間的變化中。
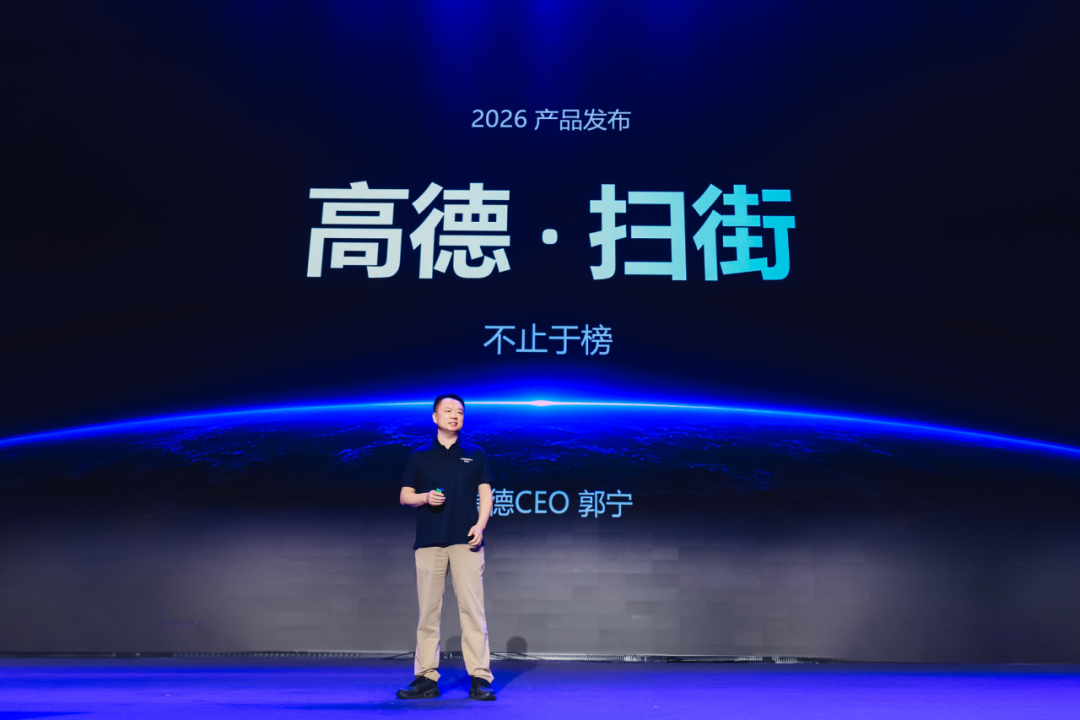
(圖)高德CEO郭寧
這套獨特的「世界觀」,也被融入進高德最新的產品中。
9 月 10 日,在掃街榜一週年發佈會上,高德宣佈掃街榜全面 AI 化,將對真實行為的判斷、三維環境預覽和行程預判進一步賦能出行環節;同時,3D 原生城市世界模型 ABot-Earth 0.7 也正式亮相。
掃街榜與世界模型看似相距甚遠,卻都需要結合位置、時間和環境信息作出判斷,背後是一整套把地圖導航能力、空間環境數據連接起來的全棧技術架構,對世界的時空變化作出準確理解。
這些判斷依賴更精細的空間信息和持續變化的環境數據:兩棟相鄰建築的入口可能朝向不同,直線距離很近的兩個地點可能被圍牆隔開,同一條道路在早晚的通行時間也可能相差很大。要提供可靠的出行指引,地圖需要將這些信息放進具體的時空關係中持續計算,再結合用戶實際走過的路線發現偏差、更新糾偏。
更進一步的空間理解,還可以形成適合人和機器共用的基礎設施,傳統圖文能夠介紹地點,三維空間則支持從不同位置觀察目的地,帶來身臨其境的體驗。
對於機器人企業,可交互的三維數字場景能夠支持反復訓練與測試,幫助開發者驗證不同環境下的行動方案。如果地圖、仿真環境和部分導航能力得以複用,企業就有機會減少重覆建設,將更多資源投入控制系統開發和具體場景適配。
今年4月,高德公開了四足具身機器人「途途」的導盲展示,途途第一次上路,便牽引一位視障大學生完成一組開放環境挑戰:過紅綠燈、規避動靜態障礙、連續繞行狹窄通道,預判並避讓突發乾擾,穿行密集人群並自主尋找補給站等。
「途途」在開放環境中帶領視障人士穿過人群與障礙。與手機上呈現一條路線相比,這要求機器人不斷處理眼前的變化,把導航轉化為連續行動。
機器人企業除了研發本體與控制系統,還需要訓練環境、地圖和導航能力。如果這些能力能夠複用,企業就有機會減少重覆建設,將更多資源投入產品開發與場景適配。高德在時空數據、三維場景和導航技術上的積累,為其向機器人企業提供這些能力創造了條件。
成為理解物理世界的新入口
隨著更多決策交給AI,誰能夠理解需求,也就能挖掘出更多的應用場景,並將其轉化為可靠的行動安排,誰就有機會更早參與用戶的選擇。當模型能力越強,對準確、及時的現實信息和可用工具的需求就越具體,也就能挖掘更多的應用場景。高德的優勢,正來自這些長期、具體的數據和能力積累。
去年,高德提出「AMAP-AI Inside」,計劃將空間智能拓展至智能汽車、智能眼鏡、具身智能和低空出行等領域。這意味著,高德正嘗試把服務用戶出行的能力,轉化為更多終端可調用的環境理解、決策與導航能力。機器人「途途」,便是高德向這一方向上的具體探索。
當用戶通過眼鏡詢問周邊環境、由汽車安排沿途停靠,或讓機器人執行一項任務時,地圖能力可能在後台完成調用。對高德而言,這可能意味著一種新的產業生態。
對高德而言,這些終端觸點的增加,打開的不只是更多流量入口,而是一個更大的商業想像空間。手機、車機、智能眼鏡、機器人、無人機乃至商家設備,都可能成為空間智能連接現實世界的端點。地圖服務也將不再局限於用戶打開App後的搜索和導航,而是隨人、車和設備進入不同場景,持續回答「我在哪裡、周圍發生了什麼、接下來應該怎麼做」。
當這些終端被同一套空間智能連接起來,高德提供的就不再是一張供人查看的地圖,而是一套可供人和機器共同調用的空間認知系統。人在城市中尋找餐廳,車輛判斷道路變化,機器人進入商場配送,無人機規劃低空航線,智能眼鏡識別眼前建築——看似分散的需求,底層都依賴對位置、距離、環境和時間的理解。高德有機會成為這些終端理解真實世界的共同接口。
這也可能改變地圖商業化的基本單位。過去,地圖的商業價值更多圍繞一次搜索、一次導航或一次到店展開;未來,它可能圍繞一次真實世界決策展開。用戶決定去哪裡,汽車決定怎麼走,機器人決定如何行動,商家決定怎樣呈現空間,城市管理者決定如何調度資源,都可能調用同一套時空能力。高德的角色由「連接地點」向「參與決策」延伸,商業邊界也由出行和本地生活擴展至汽車、零售、文旅、物流、園區和低空經濟等領域。
更大的想像力在於,當越來越多終端調用空間智能,高德所構建的將是一個不斷更新的現實世界模型。終端越豐富,系統對物理世界的理解越完整;理解越完整,能夠承接的場景和決策就越複雜。由此形成的,不只是「終端—數據—模型—服務」的循環,也是一張從數字世界延伸到現實世界的商業網絡。
從這個角度看,終端數量並不是最重要的指標。真正重要的是,高德能否成為不同設備進入真實世界時預設調用的空間能力。如果手機、汽車、眼鏡、機器人和無人機都需要通過它理解周圍環境,高德出售的就不再只是地圖服務,而是機器理解和行動於現實世界的能力。